

Protesi d’anca navigata
Contenuto pubblicato su mandato del partner inserzionista, che ne assume la responsabilità redazionale.
Chi deve affrontare una protesi d’anca si pone spesso domande molto concrete: la nuova articolazione sarà stabile? Le due gambe avranno una lunghezza il più possibile equilibrata? La protesi sarà posizionata correttamente? E quanto dipende tutto questo dalla tecnologia utilizzata durante l’intervento?
Negli ultimi anni la chirurgia protesica dell’anca ha introdotto strumenti sempre più sofisticati per aiutare il chirurgo a misurare, pianificare e controllare alcuni passaggi dell’operazione con maggiore precisione.
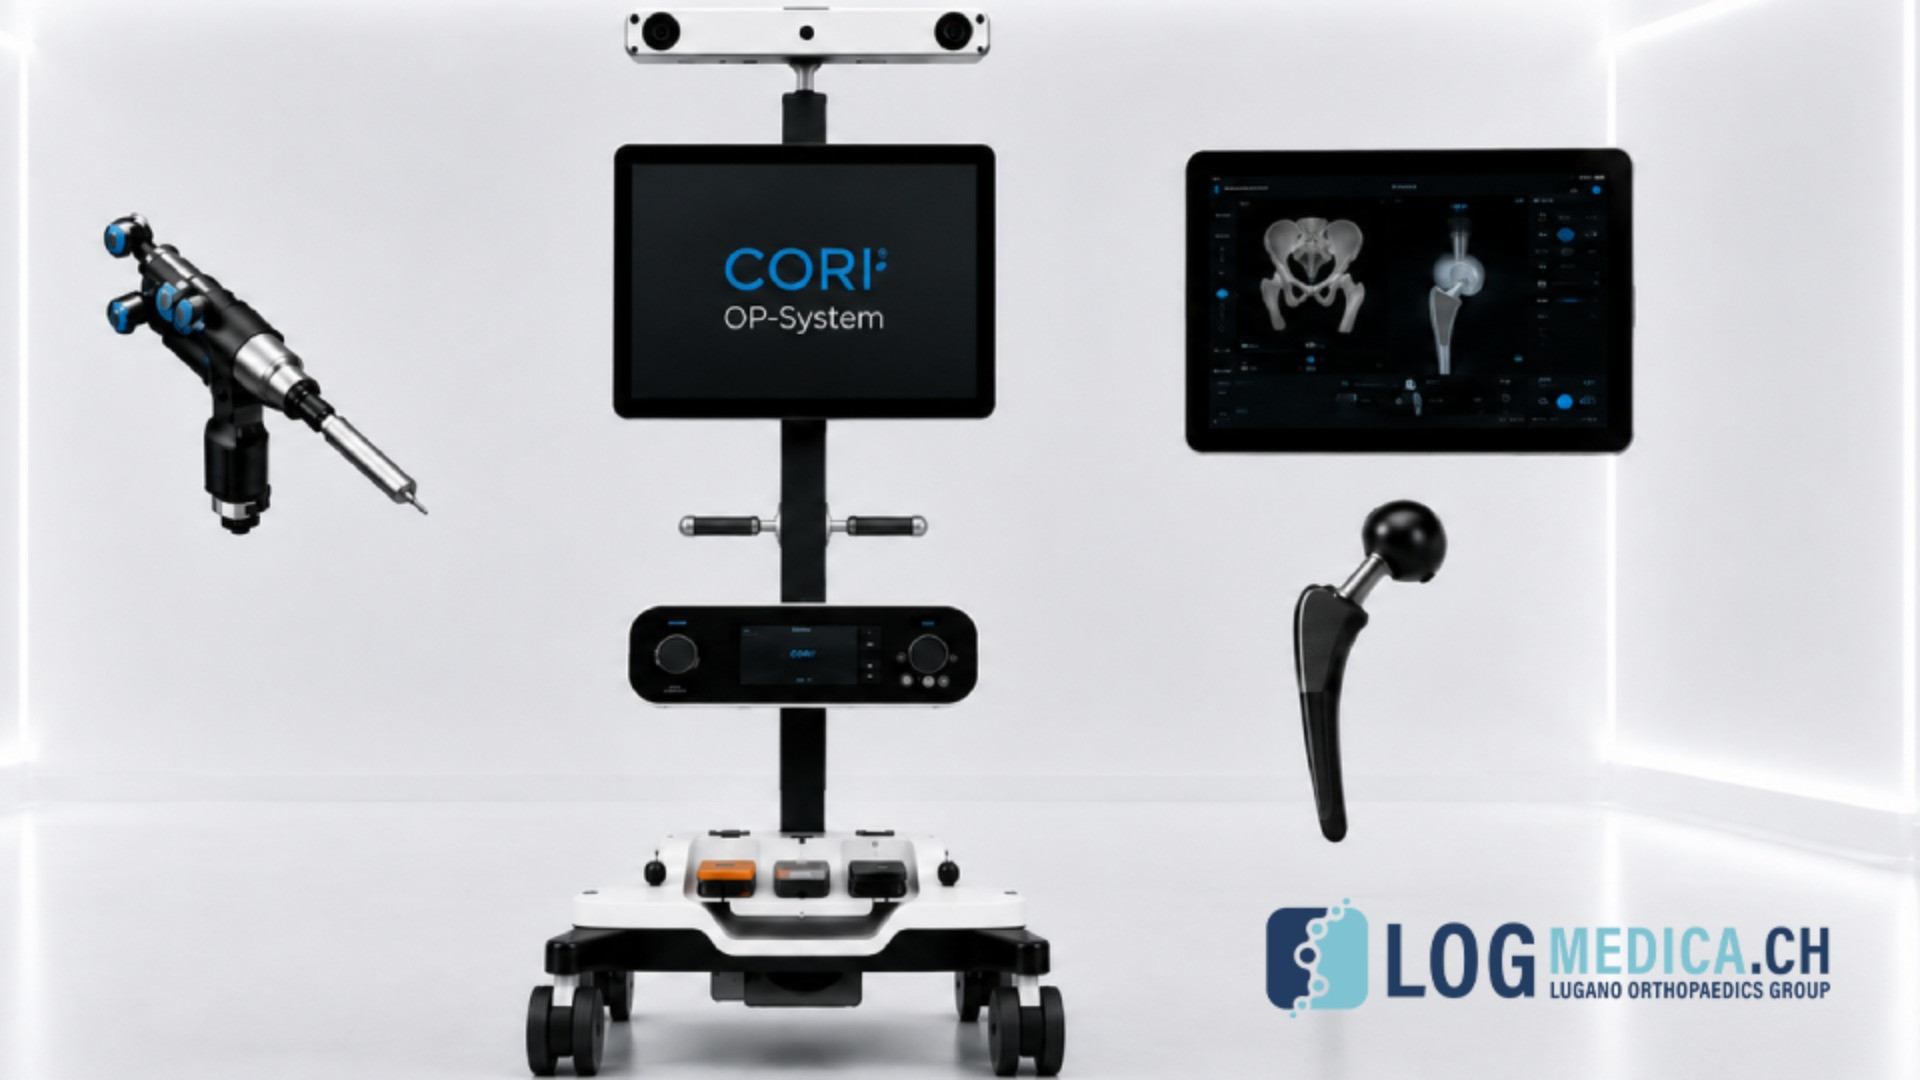
Tra questi rientra CORI con il sistema RI.HIP NAVIGATION, utilizzabile nella chirurgia protesica dell’anca come strumento di navigazione computer-assistita.
Ed è proprio qui che è importante chiarire subito un concetto.
Non esiste un braccio che esegue autonomamente la fresatura dell’acetabolo, non è la macchina a scegliere la posizione della protesi e non è un sistema automatico a impiantare la componente acetabolare.
Il chirurgo continua a eseguire direttamente tutti questi passaggi.
La tecnologia aggiunge invece qualcosa di diverso: una sorta di sistema di navigazione intraoperatorio, capace di mostrare in tempo reale dove si trovano il bacino, e la componente protesica rispetto ai riferimenti anatomici acquisiti durante l’intervento.
Per questo, parlando di anca, è molto più corretto utilizzare espressioni come protesi d’anca navigata, navigazione computer-assistita o computer-guided hip surgery.
Il chirurgo rimane al centro dell'intervento
Un modo semplice per immaginare la navigazione è pensare al GPS di un’automobile.
Il navigatore conosce la posizione, mostra la direzione e fornisce informazioni in tempo reale. Ma è sempre il conducente a decidere e a guidare.
Durante una protesi d’anca accade qualcosa di concettualmente simile.
Attraverso una camera ottica, marker e riferimenti registrati sul paziente, RI.HIP permette al sistema di ricostruire la posizione relativa delle strutture anatomiche e degli strumenti.
Sul monitor il chirurgo può quindi controllare dati che riguardano, per esempio, l’orientamento della coppa acetabolare, l’inclinazione del bacino, la lunghezza dell’arto e l’offset dell’anca.
Sono informazioni che vengono integrate con ciò che il chirurgo osserva direttamente, con la propria esperienza e con le caratteristiche anatomiche del paziente.
Il Dr. med. Simone Verzellotti, specialista FMH in Ortopedia e Traumatologia e particolarmente dedicato alla chirurgia protesica dell’anca, sottolinea proprio questo aspetto: la navigazione non sostituisce il gesto chirurgico, ma può aggiungere misurazioni quantitative utili durante l’intervento.
Presso Logmedica, questo approccio si inserisce in una visione più ampia della chirurgia dell’anca: non cercare semplicemente di “mettere una protesi”, ma ricostruire nel modo più coerente possibile geometria, stabilità e funzione dell’articolazione.
Non conta soltanto dove viene posizionata la protesi
Per molti anni uno degli obiettivi principali della protesica d’anca è stato individuare intervalli considerati favorevoli per l’inclinazione e l’anteversione della coppa acetabolare.
Oggi sappiamo però che l’anca non funziona come una struttura isolata.
Quando una persona passa dalla posizione in piedi a quella seduta, il bacino cambia inclinazione. La colonna lombare partecipa a questo movimento e, di conseguenza, cambia anche l’orientamento funzionale dell’acetabolo.
Una persona con una colonna molto mobile può quindi avere una biomeccanica completamente diversa rispetto a un paziente con una colonna rigida o sottoposta in passato a fusione vertebrale.
È da qui che nasce uno degli aspetti più interessanti della pianificazione moderna dell’anca: non cercare necessariamente la stessa posizione della coppa per ogni paziente, ma comprendere quale orientamento possa essere più adeguato alla sua anatomia e alla sua mobilità spinopelvica.
RI.HIP può essere associato a strumenti di pianificazione come MODELER, che utilizzano anche radiografie eseguite in piedi e seduti per studiare il tilt pelvico, ossia come cambia l’orientamento del bacino nelle diverse posizioni.
Questo passaggio sposta il concetto dalla semplice precisione geometrica alla personalizzazione biomeccanica della protesi.
Ed è qui che una tecnologia di navigazione può diventare realmente interessante: non perché “opera al posto del chirurgo”, ma perché gli fornisce più informazioni per prendere decisioni durante un intervento che rimane, in ogni sua fase, chirurgico e manuale.
Come funziona la navigazione durante una protesi d’anca
Durante una protesi totale d’anca, una delle fasi più delicate riguarda il corretto posizionamento della componente acetabolare, cioè la parte della protesi che viene inserita nel bacino.
Inclinazione e anteversione della coppa devono essere adattate all’anatomia del paziente e al comportamento funzionale del bacino.
Con RI.HIP NAVIGATION vengono utilizzati sistemi di riferimento e marker rilevati da una camera ottica a infrarossi. Il software è così in grado di conoscere nello spazio la posizione relativa del bacino, del femore e degli strumenti utilizzati dal chirurgo.
All’inizio della procedura vengono acquisiti specifici punti anatomici. Il sistema crea quindi un riferimento tridimensionale che accompagna il chirurgo durante le varie fasi dell’intervento. La ricerca tecnica allegata descrive proprio questo workflow: la tecnologia localizza e misura, ma non muove gli strumenti e non esegue la resezione ossea.
La componente acetabolare (cotile) viene comunque posizionata dal chirurgo
È probabilmente il passaggio che distingue meglio una navigazione da ciò che il paziente immagina quando sente parlare di chirurgia robotica.
Il chirurgo prepara manualmente l’acetabolo attraverso gli strumenti chirurgici previsti dalla tecnica. Successivamente utilizza un impattatore che viene riconosciuto dal sistema di navigazione.
Sul monitor può osservare in tempo reale come varia l’orientamento della coppa mentre modifica manualmente la posizione dello strumento.
Quando inclinazione e anteversione corrispondono al target stabilito, è il chirurgo a procedere con l’impianto.
RI.HIP non guida fisicamente la mano all’interno di un percorso obbligato e non utilizza un braccio robotizzato per fresare l’acetabolo.
Questa è la formulazione che descrive meglio il sistema:
il chirurgo esegue l’intervento; la navigazione gli mostra dove si trova e gli fornisce misure aggiuntive per controllare il risultato.
Lunghezza delle gambe e offset: due misure importanti
Un secondo aspetto interessante è la possibilità di valutare intraoperatoriamente la variazione della lunghezza dell’arto e dell’offset.
L’offset descrive, semplificando, la distanza laterale tra il femore e il centro dell’articolazione e contribuisce all’equilibrio della muscolatura e alla biomeccanica dell’anca.
Durante l’intervento il sistema acquisisce una situazione di riferimento. Dopo l’inserimento delle componenti di prova può confrontare la nuova configurazione con quella iniziale.
Il chirurgo dispone quindi di dati quantitativi aggiuntivi per valutare:
• variazione della lunghezza dell’arto;
• variazione dell’offset;
• orientamento della componente acetabolare;
• relazione tra anatomia pianificata e risultato intraoperatorio.
Questo non significa poter promettere una simmetria “al millimetro” in ogni paziente. Le misurazioni diventano uno strumento decisionale aggiuntivo, da interpretare insieme all’anatomia, alla stabilità, alla tensione dei tessuti e all’esperienza chirurgica. La letteratura disponibile mostra che la navigazione può ridurre modestamente la discrepanza di lunghezza rispetto alla tecnica convenzionale.
“Imageless” non significa operare senza immagini
Un’altra espressione che può creare confusione è imageless navigation.
Significa che il sistema può ricostruire i riferimenti necessari alla navigazione intraoperatoria senza richiedere obbligatoriamente una TC preoperatoria dedicata dalla quale generare un modello tridimensionale.
Non significa che il paziente non debba eseguire radiografie o altri esami necessari alla diagnosi e alla pianificazione.
La documentazione CORI sottolinea proprio la possibilità di creare la mappatura intraoperatoria senza scansione TC o RM dedicata.
Nel percorso della protesi d’anca, però, le radiografie rimangono fondamentali per valutare artrosi, anatomia, deformità, lunghezza e rapporti tra le strutture.
In particolare, quando viene studiata la biomeccanica anca–bacino–colonna, le immagini eseguite in differenti posizioni possono fornire informazioni che una singola radiografia statica non mostra.
Perché nella protesi d’anca è importante anche la colonna vertebrale
Questa è probabilmente una delle evoluzioni più interessanti della moderna chirurgia protesica dell’anca.
Il bacino non mantiene la stessa posizione durante tutta la giornata.
Quando passiamo dalla posizione eretta a quella seduta, l’inclinazione pelvica cambia. Di conseguenza cambia anche l’orientamento funzionale dell’acetabolo e quindi della futura coppa protesica.
Questo movimento è strettamente legato alla colonna lombare.
Una persona con una colonna molto mobile può avere un comportamento differente da un paziente con importante rigidità lombare o con una precedente fusione vertebrale. Una meta-analisi su oltre 740.000 pazienti ha evidenziato, per esempio, un incremento delle complicanze meccaniche e del rischio di lussazione nei pazienti con colonna rigida dopo fusioni spinali.
È uno dei motivi per cui oggi non si ragiona più soltanto secondo una “safe zone” identica per tutti.
Uno studio sulla cosiddetta functional safe zone ha mostrato che il 14,2% delle anche che si trovavano nella tradizionale zona considerata sicura di Lewinnek risultavano, valutando la cinematica funzionale, fuori dalla zona ritenuta più favorevole.
MODELER: pianificare l’anca pensando a come il paziente si muove
RI.HIP MODELER nasce proprio all’interno di questo concetto.
Attraverso lo studio radiografico in posizione standing e sitting, cioè in piedi e seduta, permette di caratterizzare meglio il comportamento spinopelvico.
Il punto non è semplicemente chiedersi:
“A quanti gradi devo posizionare la coppa?”
La domanda moderna diventa:
“Quale orientamento potrebbe essere più adatto a questo paziente, considerando come cambia la posizione del suo bacino durante le attività quotidiane?”
La ricerca allegata identifica questa come una delle funzioni più interessanti dell’intero sistema: passare dalla sola precisione meccanica a una personalizzazione biomeccanica dell’impianto.
Non significa poter eliminare completamente il rischio di lussazione. Significa fornire al chirurgo una quantità maggiore di informazioni quando definisce il piano operatorio.
La navigazione è realmente più precisa?
Su questo aspetto le evidenze sono abbastanza coerenti.
Una revisione sistematica del 2024 che ha analizzato 25 studi e 52 differenti tecniche o tecnologie intraoperatorie ha concluso che i sistemi di navigazione computerizzata mostravano complessivamente la maggiore accuratezza e precisione nella valutazione della posizione delle componenti, della lunghezza e dell’offset.
Una meta-analisi dedicata alla navigazione imageless, comprendente 21 studi e 2.706 interventi, ha rilevato una discrepanza di lunghezza leggermente inferiore rispetto alla tecnica convenzionale, a fronte però di tempi operatori maggiori. Non sono emerse differenze significative nel tasso di lussazione o nel punteggio funzionale Harris Hip Score.
Questo permette di dare al paziente un messaggio equilibrato:
la maggiore precisione delle misurazioni è ben documentata; è molto meno dimostrato che questa precisione determini automaticamente un vantaggio clinico importante per ogni singolo paziente.
Una revisione del 2024 sui risultati riferiti direttamente dai pazienti ha trovato infatti miglioramenti radiografici molto più frequentemente di differenze clinicamente rilevanti nei PROM.
Cosa sappiamo specificamente di RI.HIP?
La letteratura specifica sul sistema RI.HIP è più recente rispetto alla letteratura generale sulla navigazione dell’anca.
Uno studio pubblicato nel luglio 2026 ha analizzato 111 protesi totali d’anca consecutive effettuate con RI.HIP NAVIGATION associato alla pianificazione MODELER.
Il lavoro ha evidenziato una vera curva di apprendimento: la prima fase di proficiency è stata individuata intorno al 15°–17° caso, mentre una maggiore stabilità del workflow è stata raggiunta dopo diverse decine di procedure. Con l’esperienza sono migliorati sia i tempi sia la precisione nella valutazione di lunghezza e offset.
È un dato importante anche dal punto di vista comunicativo.
La tecnologia non annulla la curva di apprendimento del chirurgo.
Al contrario, richiede esperienza per registrare correttamente l’anatomia, interpretare le informazioni e integrare i dati digitali nel gesto operatorio.
Navigazione e approccio anteriore dell’anca
Il Dr. med. Simone Verzellotti, specialista FMH in Ortopedia e Traumatologia presso Logmedica, si occupa in particolare di chirurgia protesica e di revisione dell’anca e di chirurgia mini-invasiva per via anteriore.
RI.HIP prevede anche un workflow con paziente in posizione supina o laterale, compatibile quindi con gli approcci chirurgici scelti dallo specialista.
Il concetto rimane coerente con l’approccio descritto dal Dr. Verzellotti: la tecnologia deve inserirsi nella tecnica del chirurgo senza sostituirla.
Protesi d’anca navigata a Lugano e Bellinzona
La tecnologia può essere particolarmente utile quando viene interpretata nel modo corretto.
CORI/RI.HIP non deve essere presentato come “un robot che fa meglio l’intervento”.
Per l’anca è più corretto parlare di navigazione computer-assistita: un sistema che consente di misurare in tempo reale aspetti che il chirurgo tradizionalmente valuta attraverso esperienza, riferimenti anatomici e strumenti meccanici.
Presso Logmedica, il Dr. med. Simone Verzellotti si occupa delle patologie dell’anca e della valutazione dei pazienti candidabili alla chirurgia protesica nelle sedi di Lugano e Bellinzona.
La tecnologia entra nel percorso dopo la diagnosi e dopo la corretta indicazione all’intervento.
Perché anche nella chirurgia più evoluta rimane valido un principio essenziale:
non è la macchina a scegliere come operare il paziente. È il chirurgo che decide come utilizzare le informazioni fornite dalla macchina.
FAQ – Navigazione CORI/RI.HIP nella protesi d’anca
1. CORI è un robot per la protesi d’anca?
No. CORI è una piattaforma che può supportare applicazioni robot-assistite nel ginocchio, ma nell’anca RI.HIP NAVIGATION è un sistema di navigazione computer-assistita
2. Chi esegue realmente l’intervento?
Il chirurgo. È lui a preparare l’acetabolo, utilizzare gli strumenti, scegliere e posizionare le componenti. Il sistema fornisce informazioni e misurazioni in tempo reale.
3. Cosa misura la navigazione?
Può fornire dati sull’inclinazione e anteversione della coppa, sull’inclinazione del bacino, sulla variazione della lunghezza dell’arto e sull’offset.
4. Serve una TC prima dell’intervento?
Il workflow RI.HIP può funzionare senza una TC tridimensionale preoperatoria obbligatoria. Questo non significa però che non siano necessari gli esami radiologici indicati per diagnosi e pianificazione.
5. Perché si studiano anche bacino e colonna?
Perché l’orientamento del bacino cambia passando dalla posizione eretta a quella seduta. Una colonna rigida o molto mobile può modificare l’orientamento funzionale dell’anca e influenzare la pianificazione protesica.
6. Che cos’è RI.HIP MODELER?
È uno strumento di pianificazione che utilizza informazioni spinopelviche, comprese radiografie in piedi e seduti, per aiutare a valutare il comportamento funzionale del bacino.
7. La navigazione riduce il rischio di avere una gamba più lunga?
Gli studi mostrano mediamente una discrepanza di lunghezza leggermente inferiore con la navigazione, ma non è possibile garantire una simmetria assoluta in ogni paziente.
8. La navigazione riduce sicuramente le lussazioni?
Non è ancora dimostrato in modo definitivo. La maggiore precisione del posizionamento è ben documentata, mentre il vantaggio su lussazioni, revisioni e risultati percepiti dal paziente è meno chiaro.
9. La navigazione rende inutile l’esperienza del chirurgo?
No. Lo studio RI.HIP del 2026 mostra anzi una specifica curva di apprendimento tecnologica. Interpretazione dei dati e corretta registrazione rimangono dipendenti dall’esperienza dell’operatore.
10. Dove è possibile valutare una protesi d’anca?
Presso Logmedica il Dr. med. Simone Verzellotti si occupa delle patologie dell’anca e della chirurgia protesica nelle sedi di Lugano e Bellinzona.